引言
随着无人机技术的飞速发展,无人机群(UAV Swarm)在军事侦察、灾害救援、物流配送、农业植保等领域展现出巨大的应用潜力。无人机群的高效协作面临着动态环境适应、实时决策、资源受限和通信约束等挑战。数字孪生(Digital Twin)作为一种将物理实体与虚拟模型实时映射的技术,为无人机群的智能协作提供了新的解决思路。本文提出一种基于数字孪生的无人机群智能协作框架,重点探讨其数字系统的构建与实现。
1. 数字孪生与无人机群协作的融合
数字孪生通过建立物理实体的高保真虚拟模型,并利用实时数据实现双向交互。在无人机群场景中,数字孪生系统可以实时同步无人机的位置、姿态、传感器数据及环境信息,形成一个与物理无人机群完全对应的虚拟镜像。这一虚拟镜像不仅能够反映当前状态,还能通过仿真预测未来趋势,为协作决策提供支持。
2. 数字系统总体架构
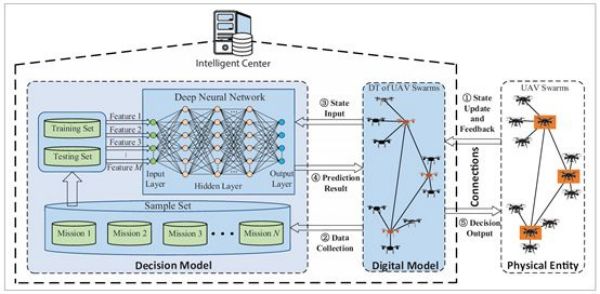
基于数字孪生的无人机群智能协作框架的数字系统采用分层架构,主要包括以下四层:
- 物理层:由多架无人机构成,配备各类传感器(如GPS、IMU、摄像头、激光雷达)、通信模块和执行机构。
- 数据层:负责采集物理无人机的实时数据,并通过通信网络(如5G、Wi-Fi、LoRa)传输至数字孪生平台。数据层还需进行数据清洗、时间同步和格式标准化。
- 孪生层:核心部分,包含无人机群的数字孪生模型、环境模型和协作规则库。数字孪生模型包括几何模型、物理模型和行为模型,能够模拟无人机的动力学、传感器特性及任务执行过程。
- 应用层:基于孪生层的仿真与预测结果,实现智能协作应用,如任务分配、路径规划、编队控制和冲突消解。应用层通过API与用户或其他系统交互。
3. 关键使能技术
3.1 实时数据同步与通信
数字孪生的基础是物理与虚拟之间的实时数据同步。采用MQTT、DDS等低延迟协议,结合边缘计算,确保数据高效传输。利用时间敏感网络(TSN)和时间同步协议(如PTP)实现微秒级时钟同步。
3.2 高保真建模与仿真
无人机数字孪生模型需涵盖气动、动力学、传感器和执行器特性。利用Modelica、Gazebo或AirSim等工具构建多域仿真模型。通过GPU加速和并行计算,实现大规模无人机群的实时仿真。
3.3 智能协作算法
在孪生层中,采用多智能体强化学习(MARL)、博弈论和群体智能算法进行协作决策。数字孪生提供了安全、可重复的训练环境,加速算法迭代。
3.4 数字线程与生命周期管理
数字线程连接无人机群的全生命周期数据,从设计、测试到运行和维护,确保数据的一致性和可追溯性。采用区块链技术增强数据安全与信任。
4. 智能协作机制
基于数字孪生的协作框架支持以下机制:
- 任务分配:利用孪生层的仿真预测,通过拍卖算法或优化模型将任务动态分配给最合适的无人机。
- 路径规划:在数字孪生环境中预先验证和优化路径,避免碰撞并考虑能耗和威胁。
- 编队控制:通过虚拟枢轴点和一致性算法,实现队形保持与变换。
- 故障预测与自愈:通过孪生模型监测无人机健康状态,预测故障并重新规划任务,实现自愈协作。
5. 挑战与展望
当前,基于数字孪生的无人机群协作面临以下挑战:
- 模型复杂度与实时性平衡:高保真模型计算量大,需轻量化与边缘部署。
- 异构数据融合:多源数据需统一语义和时空基准。
- 安全与隐私:虚拟与物理交互可能引入网络攻击风险。
- 标准化:缺乏统一的数字孪生框架标准。
随着6G、AI和边缘计算的发展,数字孪生将实现更高效的实时协作,并推动无人机群在复杂场景中的自主应用。
结论
本文提出的基于数字孪生的无人机群智能协作框架,通过构建数字系统,实现了物理无人机群与虚拟模型的双向映射,为智能协作提供了坚实的数字基础。该框架能够提升任务效率、鲁棒性和适应性,有望在军民领域发挥重要作用。后续工作将聚焦于原型系统开发和实验验证。